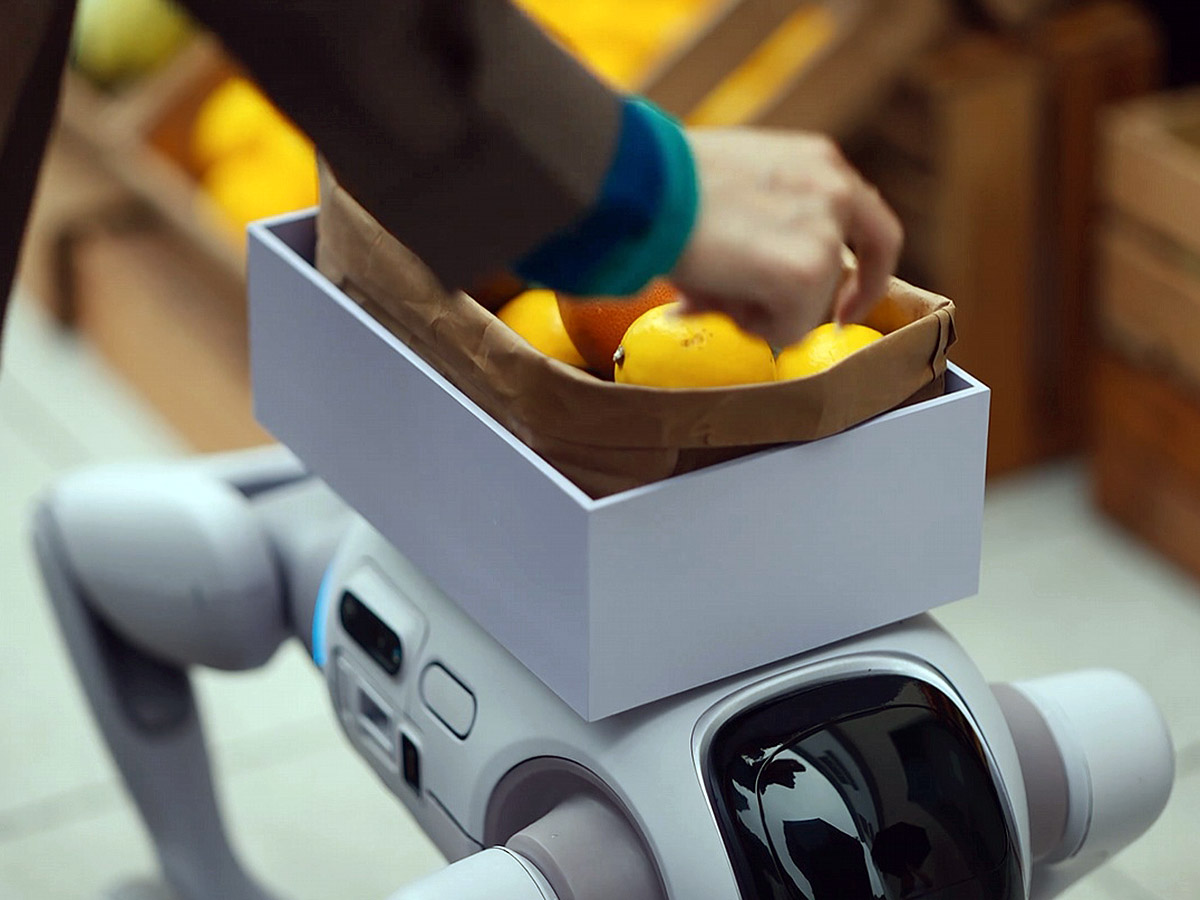
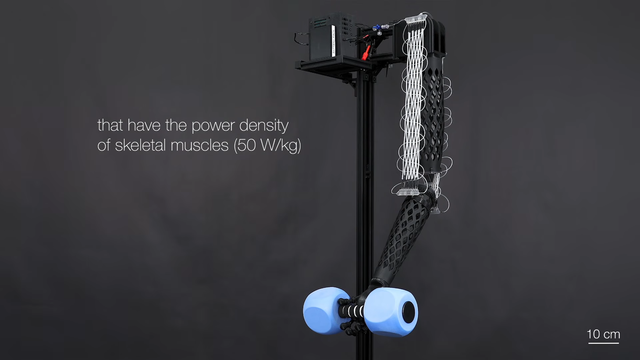
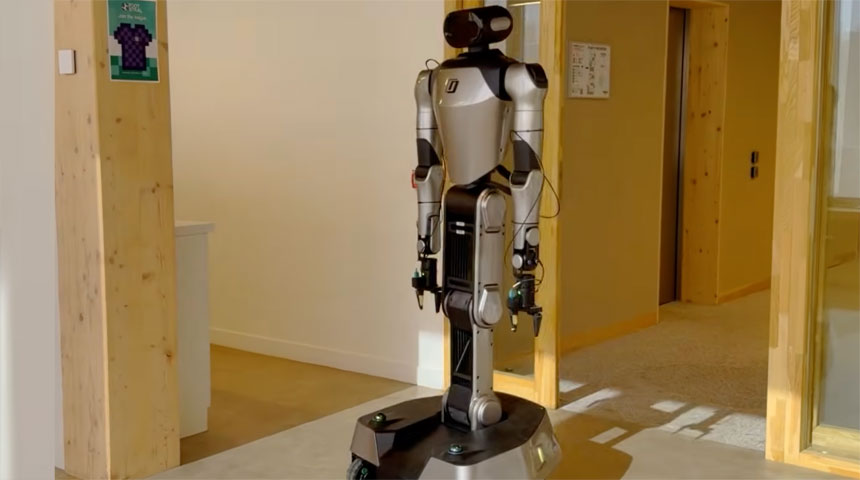
#ki #ai #bots #manipulation Moin liebe Leute… I know u know, aber es ist auch schön gemacht#aufklaerung bleibt die einzi...
#ki #ai #bots #manipulation Moin liebe Leute… I know u know, aber es ist auch schön gemacht#aufklaerung bleibt die einzig wirkliche Waffe gegen den shicehttps://m.youtube.com/watch...